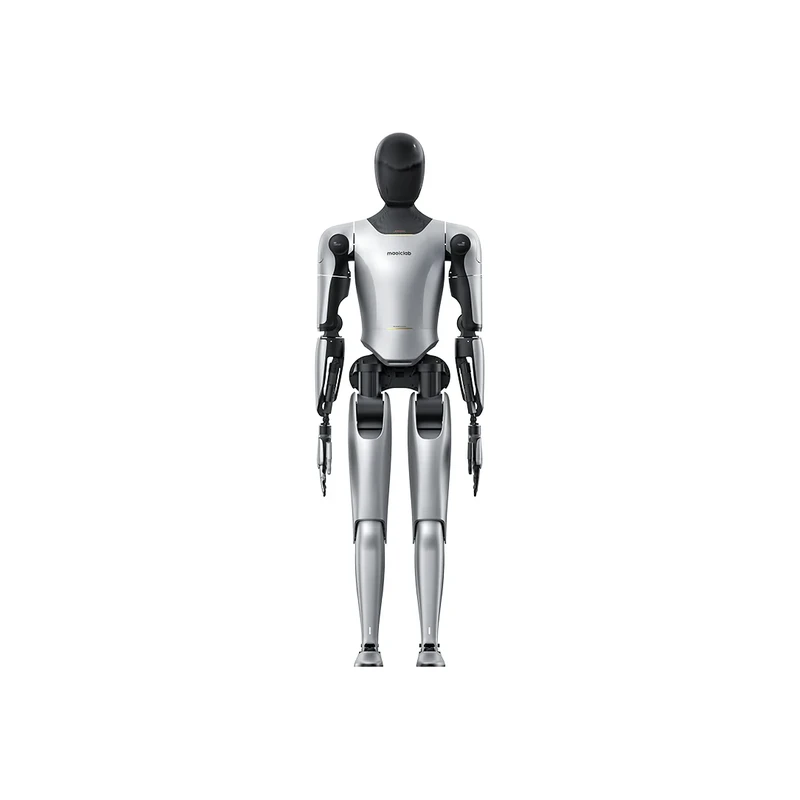
轻量级通用人形机器人(PM01)
ZY-R-010 | 人形机器人 · 科研教育、展厅导览、二次开发
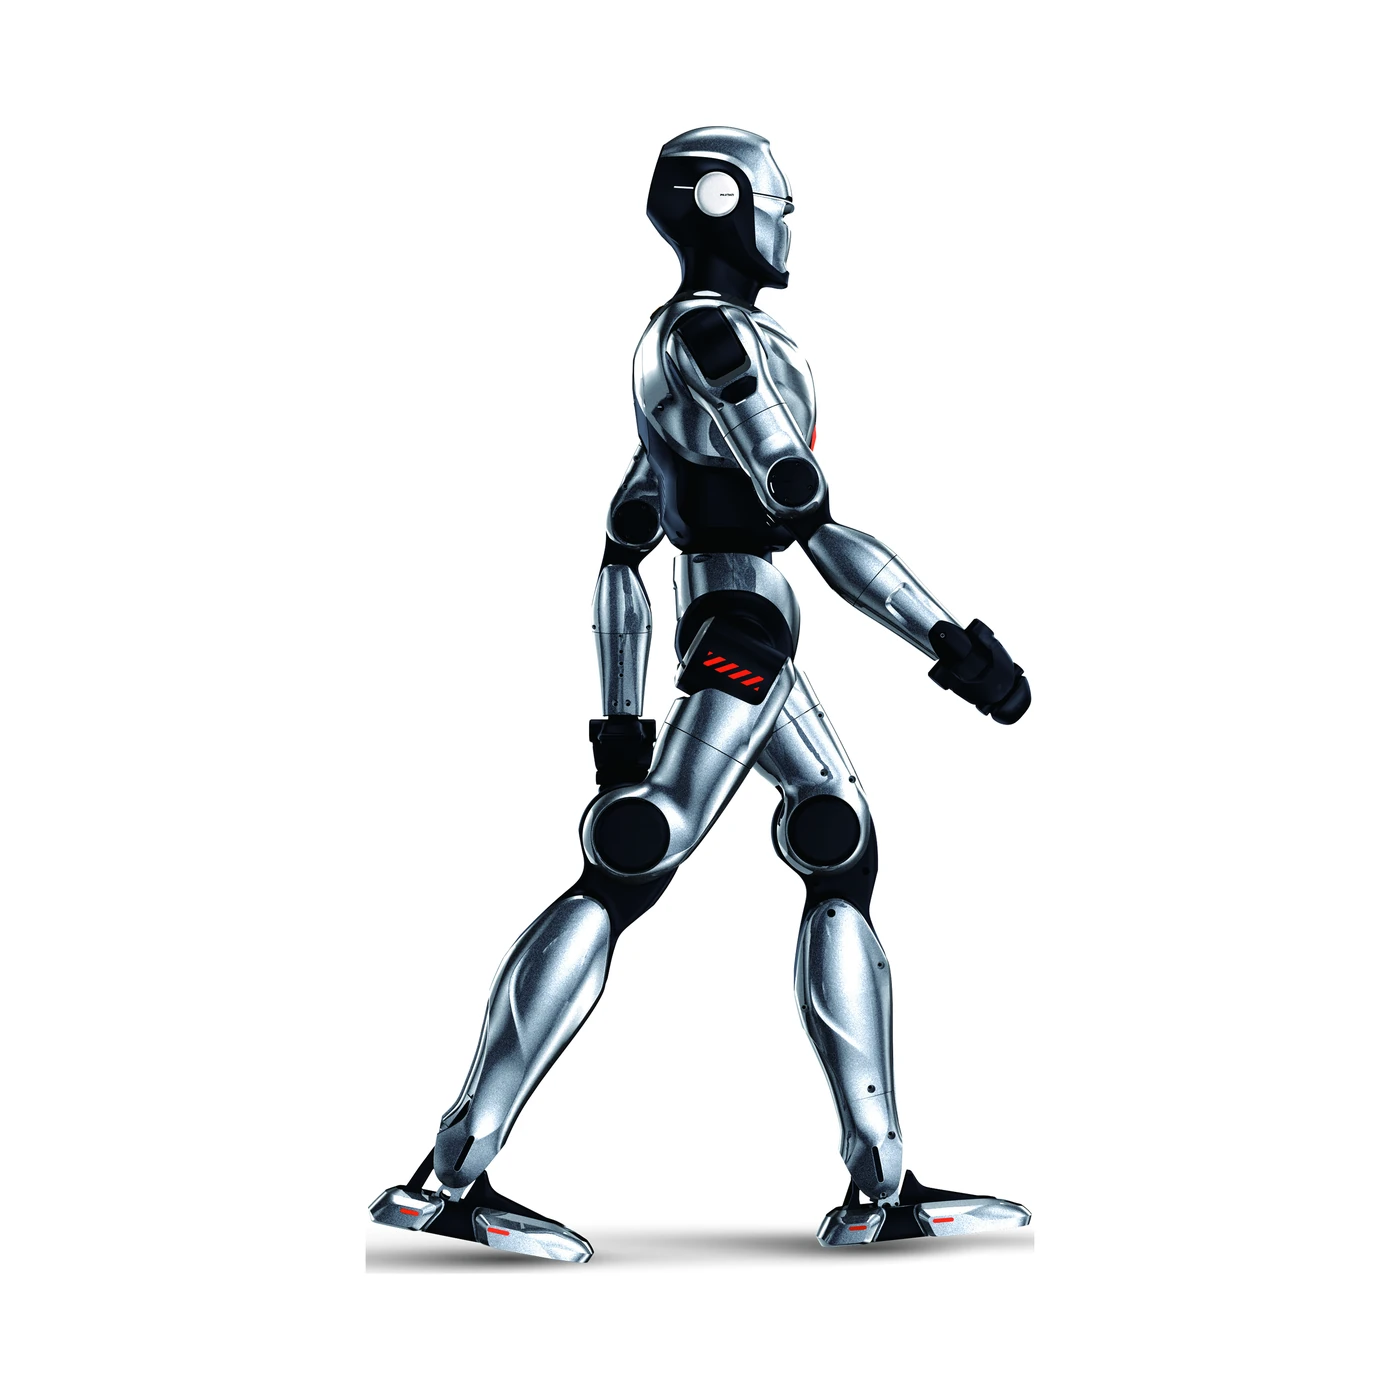
轻量级通用人形机器人(PM01)(ZY-R-010)是面向科研教育、门店导购、展馆讲解与轻量协作场景的双足人形机器人。主要规格:整机高度 1400 mm;带电池重量约 42 kg;总自由度 23;腰部独立旋转 320°;关节最大扭矩 145 N·m;峰值扭矩密度 130 N·m/kg;行走速度 2 m/s;力控精度 5%;电池 10000 mAh,约 2 小时充满。整机采用全行星关节与全关节中空内走线,覆盖件为航空级铝合金,头部配交互核心屏、多阵列麦克风与环绕式立体扬声器,头部与腰部各配 1 个 Intel RealSense D435i 深度相机;基础算力为 Intel N97(X86),高算力模组为 NVIDIA Jetson Orin NX 16G,训练与部署代码开源,支持二次开发。
-
✓
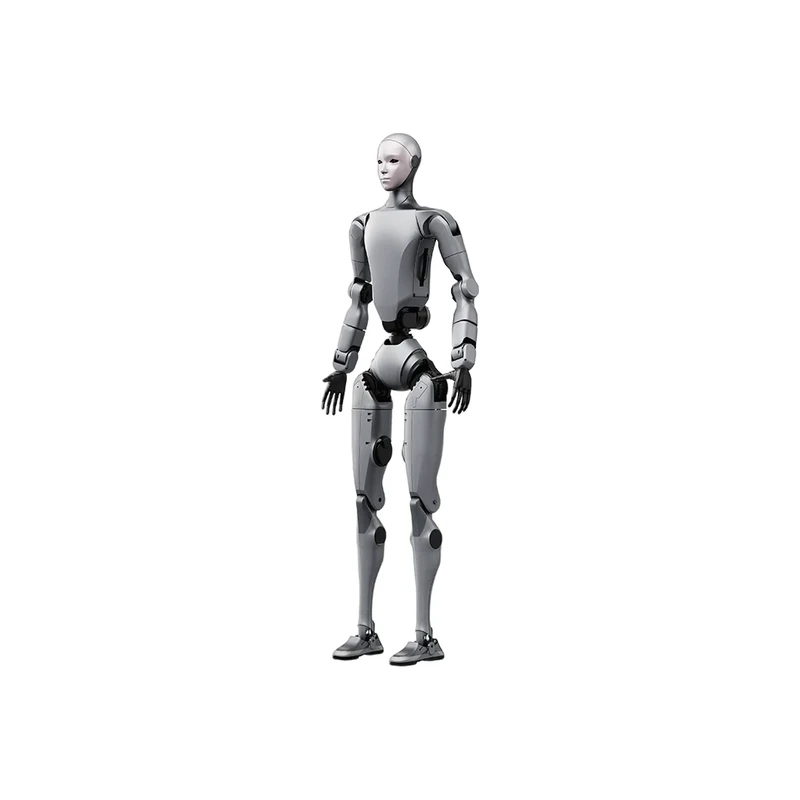
哲研科技整体方案
销售、租赁、售后、场景定制一站式综合服务,适配科研教学、门店零售、展馆讲解与轻量协作等多场景。
-
✓
轻量本体与宽幅关节
1.4 m 身高、约 42 kg 带电池重量、23 个自由度,腰部独立旋转 320°,关节最大扭矩 145 N·m、峰值扭矩密度 130 N·m/kg,可完成行走、转身与上肢操作类任务。
-
✓
本地化服务
绍兴哲研科技全国服务网支持,电话/微信 17705854572 快速响应。
技术规格参数
| 产品型号 | ZY-R-010 |
| 产品名称 | 轻量级通用人形机器人(PM01) |
| 产品类别 | 人形机器人 |
| 产品版本 | PM01 商业版(同系列另有教育版,颈部 +1 自由度) |
| 产品尺寸 | 1400(H) × 535.55(W) × 252.66(D) mm |
| 带电池重量 | 约 42 kg |
| 总自由度 | 23 |
| 单腿自由度 | 6(髋关节 3 + 膝关节 1 + 踝关节 2) |
| 单手臂自由度 | 5(肩关节 2 + 大臂关节 1 + 肘关节 1 + 小臂关节 1) |
| 颈部自由度 | 0(教育版为 1) |
| 腰部旋转角度 | 320°(腰关节运动行程 −230°~90°) |
| 关节最大扭矩 | 145 N·m |
| 峰值扭矩密度 | 130 N·m/kg |
| 关节力控精度 | 5% |
| 行走速度 | 2 m/s(硬件支持更高速度) |
| 小腿+大腿长度 | 686.5 mm |
| 手臂臂展 | 1.44 m |
| 电池 | 智能快拆电池 10000 mAh |
| 充电规格 | 54.6 V 4.5 A |
| 充电时长 | 约 2 小时充满 |
| 深度相机 | Intel RealSense D435i ×2(头部、腰部各 1 个) |
| 基础算力 | Intel N97(X86 平台) |
| 高算力模组 | NVIDIA Jetson Orin NX(16G) |
| 交互配置 | 交互核心屏 + 环绕式立体扬声器 + 多阵列麦克风 |
| 灯光配置 | 眼部灯 + 臀部灯 |
| 关节编码器 | 双编码器 |
| 关节类型 | 全行星关节 |
| 结构工艺 | 航空级铝合金覆盖件,全关节中空内走线 |
| 开源程度 | 开源训练与部署代码(Isaac 训练 / MuJoCo sim2sim / ROS+ONNX sim2real) |
| 遥控配置 | 手持式遥控器 + 触摸屏操作 |
| 适用场景 | 科研教育、门店导购、展馆讲解、轻量协作 |
常见问题
轻量级通用人形机器人(PM01)适合什么场地使用?
适用于高校与科研院所实验室、门店展厅、展馆讲解位与轻量协作工位等场景。进场前建议提供场地平面图或安排现场勘察,由工程师确认地面平整度、通道宽度、作业半径与充电位位置,再完成部署与调试。
轻量级通用人形机器人(PM01)的核心性能参数有哪些?
页面规格表列出的主要参数包括:整机高度 1400 mm;带电池重量约 42 kg;总自由度 23;腰部独立旋转 320°;关节最大扭矩 145 N·m;峰值扭矩密度 130 N·m/kg;行走速度 2 m/s;电池 10000 mAh,约 2 小时充满。以上数值为厂商标称值,实际表现与场地条件、作业强度及维护状况相关。
轻量级通用人形机器人(PM01)商业版与教育版有什么区别?
两版机身尺寸、重量与关节扭矩一致。商业版总自由度 23、颈部无独立自由度;教育版颈部增加 1 个自由度,总自由度 24,带电池重量约 43 kg,并提供更完整的开源资料与开发接口。具体配置与商务方案以哲研科技出具的方案为准。
轻量级通用人形机器人(PM01)支持二次开发吗?
支持。整机提供 USB、RJ45 等主流硬件接口,可按需接入激光雷达、超声波雷达、力传感器、视觉模组与灵巧手等外设;软件侧提供基于 Isaac 的训练代码、基于 MuJoCo 的 sim2sim 与基于 ROS+ONNX 的 sim2real 部署代码,分为 X86 部署与 Orin 部署两条链路。具体开发环境与接口文档以厂商技术资料为准。
轻量级通用人形机器人(PM01)的续航与换电如何安排?
整机采用 10000 mAh 智能快拆电池,充电规格 54.6 V 4.5 A,约 2 小时充满。电池支持快拆更换,连续作业场景建议在方案阶段按班次配置备电数量。实际续航时长与动作强度、行走距离及负载相关。
轻量级通用人形机器人(PM01)的交付与日常维护包含哪些内容?
交付时由交付团队完成现场勘察、安装部署与操作培训;日常维护包含关节与电池保养、固件升级与传感器校准。具体维保周期与责任范围以双方合同约定为准。