全地形四足机器人(GO2)
ZY-S-003 | 人形机器人 · 园区巡检、安防巡逻、科研教育
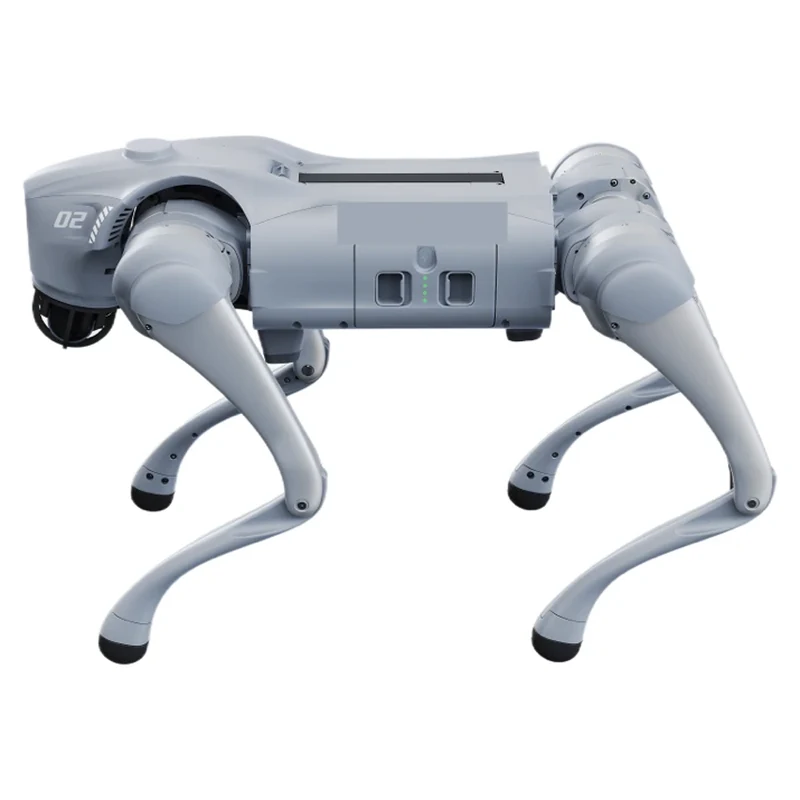
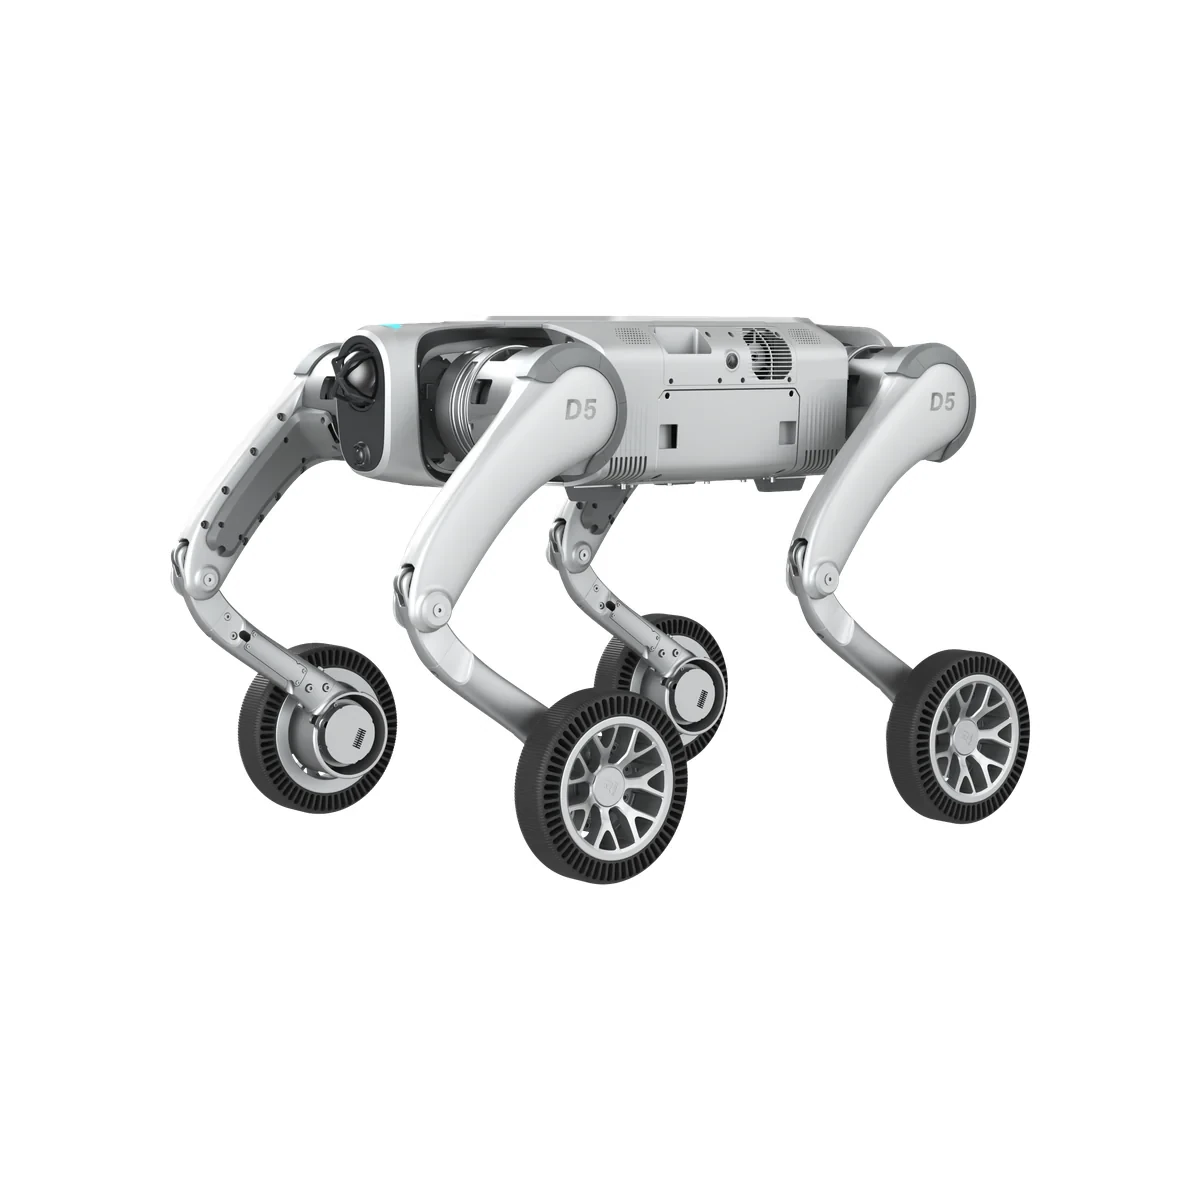
全地形四足机器人(GO2)(ZY-S-003)是面向园区巡检与安防巡逻、电力与石化站点勘察、应急救援侦查、科研教育与二次开发、商业空间互动展示等场景的四足机器人。整机由 12 个动力关节驱动,站立尺寸 70×31×40cm,含电池约 15kg,机身采用铝合金与高强度工程塑料,膝关节内走线并带热管辅助散热。运动速度最高 3.7m/s,可攀爬约 16cm 落差与 40° 斜坡,最大关节扭矩约 45N·m,载荷约 7~8kg。感知方面标配 4D 超广角激光雷达,半球形感知范围 360°×90°,最小探测距离 0.05m;前置 1280×720 图传相机视场角 120°。
-
✓
12 关节四足全地形通过性
12 个动力关节独立驱动,可攀爬约 16cm 落差与 40° 斜坡,适应草地、碎石、台阶、坡道等轮式设备难以通行的路面,适合园区与厂区户外巡视。
-
✓
4D 超广角激光雷达感知
360°×90° 半球形感知,最小探测距离 0.05m,可识别低矮障碍与地形起伏,配合前置 1280×720 广角图传相机(视场角 120°)形成近远结合的感知组合。
-
✓
多档续航与智能电池
标准智能电池 8000mAh、长续航版 15000mAh(28.8V),续航约 1~2 小时(长续航约 2~4 小时),可按班次配置备用电池轮换。
-
✓
开放二次开发与本地化服务
支持足端力传感器、自动伸缩提手带、智能伴随、OTA 升级与图形化编程;绍兴哲研科技提供现场勘察、动作编排、操作培训与售后响应,电话/微信 17705854572。
技术规格参数
| 产品型号 | ZY-S-003 |
| 产品名称 | 全地形四足机器人(GO2) |
| 产品类别 | 人形机器人 |
| 产品类型 | 四足机器人(12 动力关节) |
| 站立尺寸 | 70×31×40cm |
| 整机重量 | 约 15kg(含电池) |
| 机身材质 | 铝合金 + 高强度工程塑料 |
| 供电电压 | 28V~33.6V |
| 最大功率 | 约 3000W |
| 运动速度 | 0~2.5m/s(AIR)/0~3.5m/s(PRO)/0~3.7m/s(EDU) |
| 载荷能力 | 约 7kg(AIR)/约 8kg(PRO、EDU) |
| 最大攀爬落差 | 约 15~16cm |
| 最大攀爬斜坡 | 30°~40° |
| 最大关节扭矩 | 约 45N·m |
| 智能电池 | 8000mAh(长续航 15000mAh),28.8V |
| 续航时间 | 约 1~2h(长续航约 2~4h) |
| 激光雷达 | 4D 超广角,360°×90°,最小探测 0.05m |
| 前置摄像头 | 1280×720,视场角 120° |
| 无线通信 | WiFi6 双频 + 蓝牙 5.2 + 4G(带 GPS) |
| 扩展功能 | 足端力传感器、自动伸缩提手带、智能伴随(>30m)、OTA 升级、图形化编程 |
以上参数以厂商公开技术规格为准,实际配置与选配件以商务合同为准。
常见问题
全地形四足机器人(GO2)适合什么场地使用?
适合园区道路、厂区周界、变电站与管廊、草地与碎石路面、台阶与坡道等轮式设备通行受限的场地。可攀爬约 16cm 落差与 40° 斜坡,运动速度最高 3.7m/s。进场前建议提供作业区域平面图或安排现场勘察,由工程师确认路线、坡道与充电位位置。
感知与导航能力如何配置?
标配 4D 超广角激光雷达,半球形感知范围 360°×90°,最小探测距离 0.05m;前置 1280×720 图传相机,视场角 120°。二者配合实现近距障碍识别与远距环境感知,满足室外巡检与自主跟随场景需求。
续航与补电怎么安排?
标准智能电池 8000mAh,长续航版 15000mAh,电压 28.8V;续航约 1~2 小时,长续航约 2~4 小时。建议在作业区域附近设置固定充电位,按班次配置备用电池轮换补电。
载荷与扩展接口支持哪些模块?
AIR 版载荷约 7kg,PRO 与 EDU 版约 8kg。可选配足端力传感器与自动伸缩提手带,支持智能伴随(遥控距离大于 30m)、OTA 升级与图形化编程,便于二次开发与功能扩展。
防护与日常维护包含哪些内容?
膝关节内走线并带热管辅助散热,适应连续作业工况。交付时完成现场勘察、路线标定与操作培训;日常维护包含关节与电池保养、固件升级与传感器功能检查。具体维保周期与责任范围以双方合同约定为准。
是否支持定制或按场景选配?
支持按使用场景评估版本选择(AIR / PRO / EDU)与配置调整,具体可行范围以现场勘察结论与商务沟通结果为准,并给出对应的选型建议。